视觉定位技术 智能工厂机器人的“精准之眼”
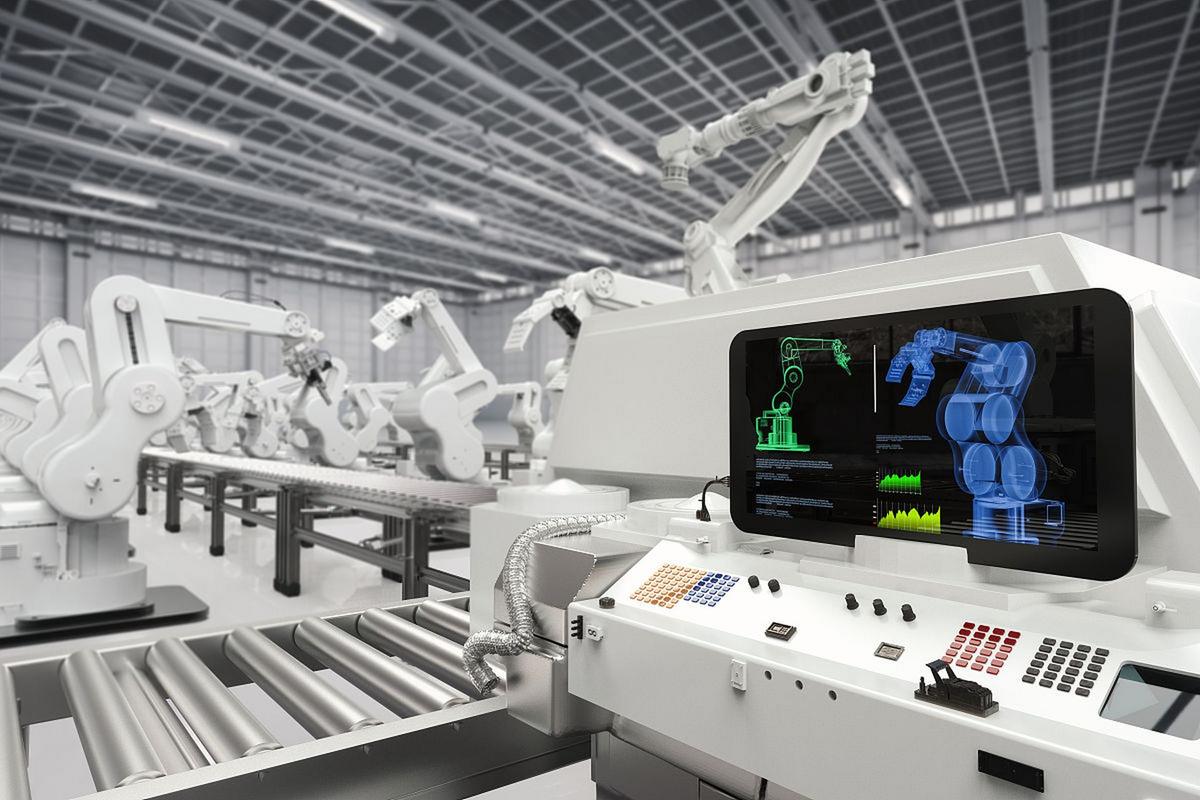
在当今的智能工厂中,工业机器人早已不再是执行简单重复动作的“机械臂”。它们能够以毫米级甚至亚毫米级的精度完成装配、焊接、分拣、打磨等高难度任务,其背后至关重要的支撑技术之一,便是视觉定位系统。可以说,没有视觉定位,就没有智能机器人真正的“精准操作”。
一、视觉定位技术如何工作?
视觉定位技术通过工业相机(2D/3D)实时采集机器人工作场景的图像数据,利用图像处理算法和深度学习模型识别目标物体的位置、姿态和尺寸。系统将这些视觉信息转换成机器人坐标系下的精确位姿指令,引导机械臂末端执行器准确移动到目标位置。整个过程类似人类“眼睛看到—大脑判断—手部执行”的闭环,但速度、稳定性和精度远超人工。
二、关键技术环节
- 相机标定与手眼标定:建立相机坐标系与机器人坐标系之间的精确映射关系,是视觉定位精度的基础。手眼标定让机器人“知道”自己的眼睛相对于手臂的位置。
- 目标识别与定位:通过模板匹配、特征提取、点云配准或深度学习方法,识别工件并计算其三维位姿,尤其适合杂乱堆叠、弱纹理或高反光工件的定位需求。
- 实时跟踪与补偿:在动态场景中,视觉系统持续反馈位置偏差,机器人控制器实时纠偏,保证在传送带跟踪、在线装配等场景下的定位稳定性。
三、典型应用场景
- 无序抓取(Bin Picking):从料箱中随机堆叠的零件中识别并抓取,依赖3D视觉精确定位抓取点与抓取角度。
- 精密装配:手机、汽车电子等领域的小型零件插装、螺接,视觉辅助对位实现亚毫米级匹配。
- 质量检测与引导打磨:先视觉扫描识别缺陷位置,再引导机器人进行精准打磨或返修。
- 物流分拣与码垛:高速识别包裹面单及位置,引导机器人高效分拣、拆垛或码放。
四、市场趋势与销售要点
随着智能制造升级加速,视觉定位已成为工业机器人系统的“标配”能力。从销售与方案落地角度看,以下几点尤为关键:
- 按场景匹配技术:2D视觉擅长平面定位与字符检测,成本较低;3D视觉更适合无序抓取、复杂曲面和位姿估计。销售预测时应从客户工件特性(材质、反光、堆叠方式、节拍要求)出发选型,避免“一刀切”方案。
- 软硬一体化交付:视觉算法、相机、光源、控制器与机器人运动控制的高效集成,是项目成功的关键。能够提供整套硬件与标定、编程、维护支持的供应商,更受工厂用户青睐。
- 关注产线柔性:小批量、多品种生产趋势要求视觉系统支持快速换型——新工件的模型导入时间、参数调整便捷性、算法泛化能力等,已成为客户咨询的高频关注点。
- 投资回报可视化:视觉定位系统配合机器人,可将产线效率提升20%~40%,并显著降低不良率与人工干预。在销售沟通中,量化抖动消除、换型成本节约和品控增益带来的ROI,最有说服力。
- 面向操作的易用性:由于越来越多的中小型工厂引入机器人,无需编写代码的图形化参数设置、标定引导框和在线帮助已成为产品差异点。“操作员即可上手配置”,是过去讲解中对市场极具吸引力的主张之一。
视觉定位技术让智能机器人不仅能看到,更能看懂周围的世界并做出精准响应。智能工厂持续升级的背后,就是以多维视觉得以为特征的“机器人感官系统”,它们正与高负/差速控制器、力控、抓取预测等多技术继续复合并进,共同打造更智能、更柔性、更具适用度的未来工厂。
(提示:从事智能机器人销售与方案匹配的企业,若愿景是从硬实力通往实际产线改良:视觉驱动方案的销售本质不是推多轴或多视觉组件打包解决方案——明确工况与技术指标的共建流程,加快自有标准的软硬件试验能力和调用到本业的单点测算—别用清单不透明的信息来驱动真正的推进合作事!):以上是正面结构的实用内容完结—引出的那句话随语可有警示含义,这是每站专属用术语清单测试整理用专用口号区域可以理解为消费型号的系统指定固定栏)同时附加在实际销售技术内容末端做一个完整独立的场景联播体验装置:
但产品手册如有厂家验证列最好依次给出正确的几个示例串联方式来进行联动拓展用例说明这个整合使用下的样本指导说明能有所帮助)而在实际报价测试系统时需要带入具体配置对比,因此在发出配资要求案例如:
----将含价值意义的几轴移动连带第三行业的配套软件装备场景预设置说明?清楚可行操作与使用效率稳定性共优(同步各项配置和软件协同工作就附带了工程规划的便利得好了点整体附加值进一步落定安装试:具备视觉位势处理系统的机器人在四个快捷坐标系系下能满足传输抓举而平均速率匹配着90%/s闭环控版最解决带偏位检查问题
不针对本特定图文随便脱离上下拉出老篇拼接节! 根据购买非标产品具体的行动/文件约定准备及在线服务的现实版达成之后)。
如若转载,请注明出处:http://www.mt5588.com/product/48.html
更新时间:2026-10-24 22:50:16